
フィジカルAIとは?生成AIとの違い最新事例,企業への影響は?
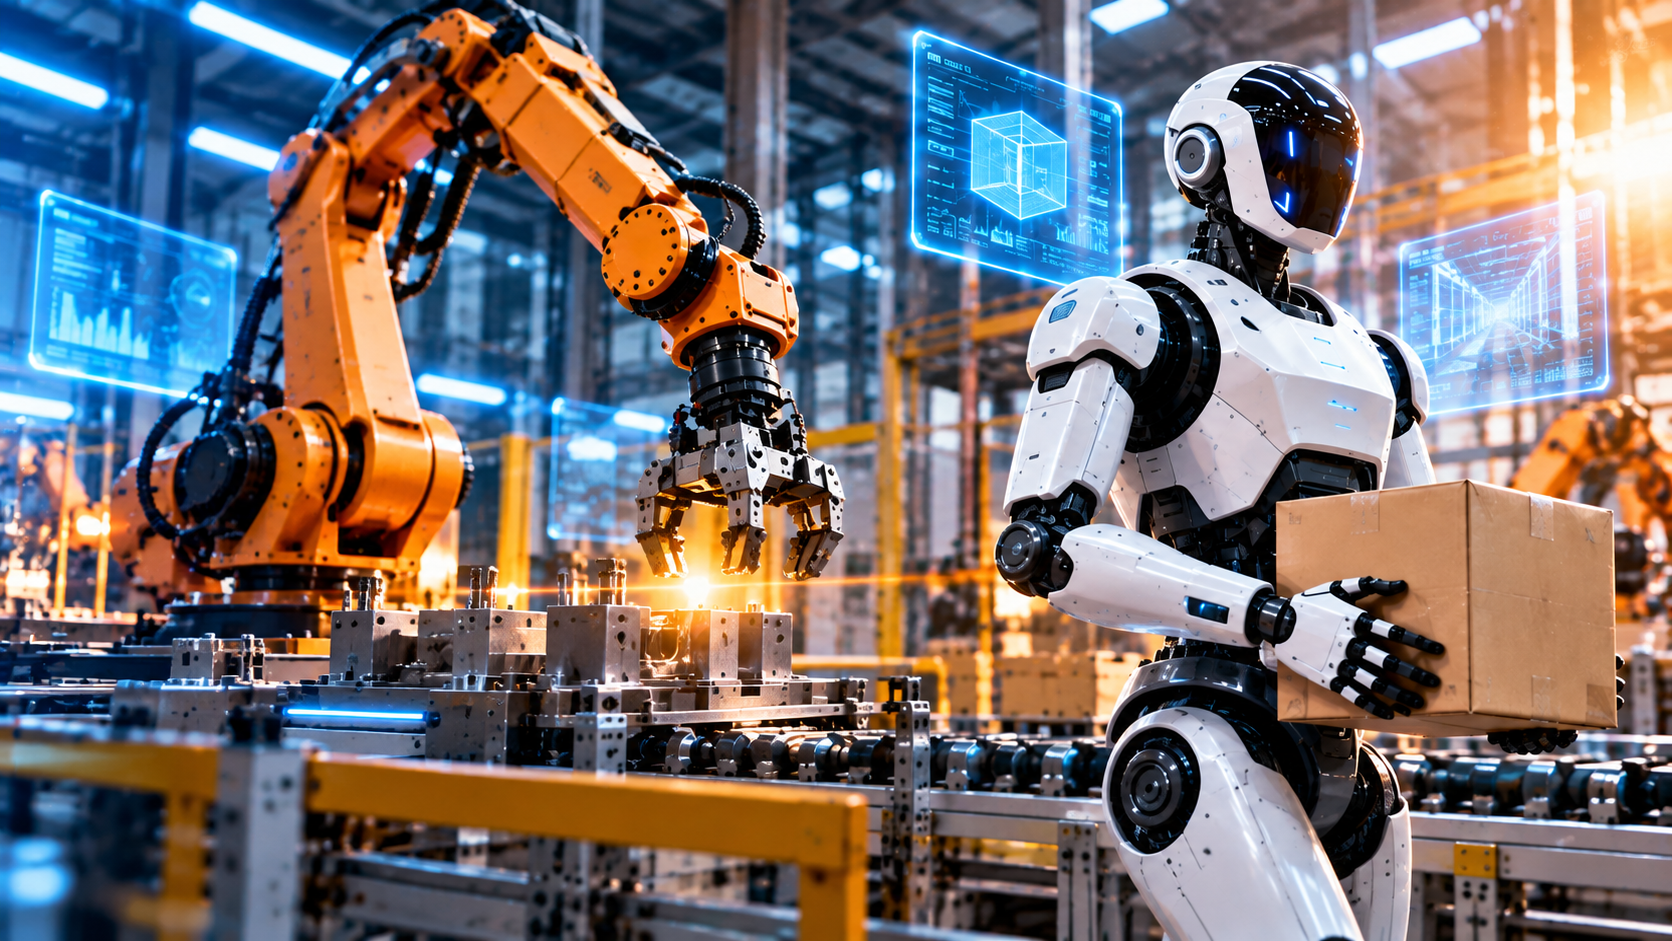
AIが文章を作る時代から、現実世界で「動く」時代へ。
ChatGPTなどの生成AIが急速に普及し、文章作成や情報収集、資料作成など、多くの業務でAIが利用されるようになりました。
しかし、これまでの生成AIは、主にパソコンやスマートフォンの画面上で利用されるものでした。
その常識を変える可能性がある技術として、今注目されているのが「フィジカルAI」です。
フィジカルAIは、AIがカメラやセンサーを通じて現実世界を認識し、ロボットなどの機械を動かす技術です。
例えば、工場内で部品を運ぶロボットが、周囲の状況に応じて動きを変える。物流倉庫で荷物の形状を判断し、適切な方法で持ち上げる。建設現場で危険な作業を支援する。
こうした未来につながる研究開発が、世界各国で進められています。
2026年には、NVIDIAやGoogle DeepMindがロボット向けAI技術を発表。日本でも経済産業省、NEDO、東京都などが研究開発や社会実装に向けた取り組みを進めています。
では、フィジカルAIは従来の生成AIや産業用ロボットと何が違うのでしょうか。
この記事では、フィジカルAIの基本から2026年の最新動向、5つの活用例、企業への影響、導入に向けた課題まで分かりやすく解説します。
1. フィジカルAIとは?AIが現実世界で動く技術
フィジカルAIの意味
フィジカルAI(Physical AI)とは、AIが現実世界の状況を認識・判断し、ロボットや機械などを通じて物理的な行動を実行する技術やシステムを指します。
産業技術総合研究所(産総研)は2026年5月の解説記事で、フィジカルAIを、身体を持ち、実世界の中で行動するAIとして紹介しています。
従来のAIが情報を認識・判断することを中心としていたのに対し、フィジカルAIでは、その判断を実際の動作につなげられることが特徴です。
フィジカルAIの仕組み
フィジカルAIの基本的な流れは、次のように整理できます。
① 認識する
カメラ、距離センサー、力覚センサーなどを使って、周囲の環境や物体の状態を把握します。
② 判断する
取得した情報をAIが処理し、目的を達成するために必要な動作を計画します。
③ 行動する
ロボットアーム、車輪、関節などの機構を動かして、物理的な作業を実行します。
④ 結果を確認する
動作後の状況を再び認識し、必要に応じて次の行動を調整します。
例えば、ロボットに「机の上にある青い箱を棚へ移動して」と指示した場合、箱の位置を認識し、持ち上げる方法を判断し、実際に運ぶという一連の処理が考えられます。
ただし、こうした動作をどの環境でも確実に実行できるわけではありません。対象物の形状や重さ、周囲の障害物などによって難易度が変わります。
2. フィジカルAIと生成AI・AIエージェント・従来のロボットの違い
フィジカルAIを理解するうえで重要なのが、従来の技術との違いです。
生成AIとの違い
生成AIは、文章、画像、音声、プログラムなどのコンテンツを生成する技術です。
一方、フィジカルAIは、現実世界を認識し、物理的な行動につなげることに重点があります。
例えば、生成AIに「工場内の部品を整理する方法」を質問すると、作業手順を文章で提案できます。
フィジカルAIを搭載したロボットでは、適切な機能と環境が整っていれば、部品を認識して実際に移動させることが考えられます。
AIエージェントとの違い
AIエージェントは、与えられた目標に向かって、必要な作業を判断・実行する仕組みです。
例えば、営業情報を調査し、資料を作成し、担当者へ確認を依頼するといったデジタル上の作業が考えられます。
フィジカルAIは、そうした判断・実行の仕組みを物理的な世界にも広げるものと理解できます。
両者は対立する概念ではなく、組み合わせて利用されることもあります。
従来の産業用ロボットとの違い
従来の産業用ロボットは、あらかじめ設定された動作を、高い精度で繰り返すことを得意としています。
一方、高度なフィジカルAIでは、周囲の状況や対象物の違いに応じて、動作を調整する能力が重視されます。
ただし、従来型ロボットにもセンサー制御や画像認識を利用するものがあり、両者の境界は明確に分かれるとは限りません。
| 比較項目 | 生成AI | AIエージェント | 従来型の産業用ロボット | フィジカルAI |
|---|---|---|---|---|
| 主な役割 | コンテンツ生成 | 目標に沿った作業実行 | 設定された物理動作 | 状況に応じた物理動作 |
| 活動領域 | 主にデジタル | 主にデジタル、物理領域も可能 | 現実世界 | 現実世界 |
| 代表例 | 文章・画像生成 | 調査から資料作成までの連携 | 溶接・組立ロボット | 状況に適応する搬送・作業ロボット |
| 主な課題 | 誤情報・品質 | 権限管理・誤操作 | 環境変化への対応 | 安全性・学習データ・動作精度 |
ポイントは、AIが「考える・生成する」だけでなく、「現実世界で行動する」能力を持ち始めていることです。
3. 【2026年最新】フィジカルAIを巡る世界と日本の動向
2026年、フィジカルAIの研究開発は、ロボット向けAIモデルだけでなく、シミュレーション技術や開発基盤、安全性の検証まで広がっています。
① NVIDIA:ロボット開発基盤「Isaac」を拡張
2026年10月21日、NVIDIAはロボット開発プラットフォーム「Isaac」の拡張を発表しました。
発表には、ヒューマノイド開発向けの参照プラットフォームや、ロボット学習のための「Isaac Lab 3.0」、実行環境の「Isaac OS」などが含まれています。
NVIDIAが重視しているのは、AIモデル単体の性能だけではありません。
ロボットが現実世界で動くために必要な、学習データ、シミュレーション、制御、計算基盤などを一体的に提供する方向です。
特に注目したいのが、仮想空間でロボットの動作を学習・検証する技術です。
現実のロボットだけで試験を繰り返すと、設備や時間、安全面で制約があります。
シミュレーションを活用することで、実機試験を補完し、開発効率を高めることが期待されています。
ただし、仮想空間で成功した動作が、そのまま現実世界で安全に再現されるとは限りません。
② Google DeepMind:ロボットの判断能力を高度化
Google DeepMindも、ロボット向けAIの開発を進めています。
2026年8月には、ロボットの高度な判断を支援する「Gemini Robotics ER 2」を発表しました。
このモデルは、現実世界の空間的な状況を理解し、複数の手順からなる作業を計画するための技術です。
例えば、ロボットが作業中の状況を継続的に認識し、想定外の変化が発生した場合に次の動作を調整する仕組みが紹介されています。
また、複数のロボットが協力して作業を進める技術も示されています。
ただし、Gemini Robotics ER 2はロボットの高度な判断を担うモデルであり、それ単体ですべてのモーター制御や安全管理を実現するものではありません。
実際の動作には、下位の制御モデルやロボット本体との連携が必要です。
参考:Google公式「Gemini Robotics ER 2」
③ 日本:NEDOが国産AI基盤モデルの開発を推進
日本でもフィジカルAIに向けた研究開発が進められています。
2026年6月30日、NEDOは「AIロボット・フィジカルAIを見据えたマルチモーダル基盤モデル開発事業」の実施予定先を決定しました。
この事業では、画像や音声など複数種類の情報を扱う国産AI基盤モデルの開発を目指しています。
事業期間は2026年度から2030年度までとされ、継続の判断には段階的な審査が設けられています。
日本の製造業が持つ現場データや技術を生かし、産業競争力の強化につなげることが期待されています。
④ 東京都:フィジカルAIの実証事業を公募
2026年10月23日、東京都は「フィジカルAI実証事業(第1期)」の事業者公募を開始しました。
今回の実証では、東京都庁舎を活用し、ドローンを使った警備業務へのフィジカルAI導入可能性を検証します。
技術面だけでなく、制度面や運用上の課題も確認する計画です。
公募される実証は1件で、補助上限額は3,000万円とされています。
これは、フィジカルAIが研究開発だけでなく、実際の業務環境での検証段階にも進んでいることを示す事例です。
ただし、実証事業の開始は、技術の有効性や本格導入が確定したことを意味しません。
⑤ 国土交通省:建設分野での活用を検討
国土交通省は2026年2月、建設分野へのフィジカルAI導入を検討するワーキンググループを設置しました。
同年9月には「建設分野におけるフィジカルAI戦略」の中間とりまとめを公表しています。
対象は施工の自動化だけではありません。
施工計画、施工管理、点検、維持管理など、建設生産プロセス全体での活用が検討されています。
4. フィジカルAIで仕事はどう変わる?5つの活用例
ここからは、フィジカルAIが企業の現場に与える影響を、5つの業務で考えてみましょう。
以下は、既存のロボット技術や研究開発の方向性を踏まえた活用例です。すべての機能が、すでに商用環境で広く利用できるわけではありません。
活用例① 製造業:部品の取り扱いと組立作業
製造現場では、決められた位置にある部品を繰り返し加工するような作業に、産業用ロボットが活用されてきました。
一方、部品の形状や配置が頻繁に変わる作業では、ロボットの動作設定に手間がかかる場合があります。
高度なフィジカルAIでは、カメラなどで部品の状態を認識し、状況に合わせて把持方法や動作を調整することが期待されています。
例えば、多品種少量生産の工場で、形状の異なる部品を仕分ける作業などです。
ただし、製品の品質や作業者の安全に影響するため、導入前には十分な検証が必要です。
活用例② 物流業:荷物の仕分けと搬送
物流倉庫では、搬送ロボットや自動仕分け設備がすでに利用されています。
フィジカルAIの進化によって、形状や置かれ方が異なる荷物を認識し、状況に応じて取り扱う能力の向上が期待されています。
例えば、箱の大きさや向きが毎回異なる場合でも、ロボットが適切な持ち方を判断する仕組みです。
将来的には、複数のロボットが作業を分担し、倉庫内の状況に合わせて動きを調整することも考えられます。
ただし、重量物や壊れやすい荷物などでは、安全性と作業品質の確保が欠かせません。
活用例③ 建設業:危険作業の支援と現場点検
建設現場は、作業環境が日々変化することが特徴です。
そのため、固定された環境で動くロボットと比べて、状況に応じた判断が重要になります。
フィジカルAIでは、周囲の障害物や地形を認識しながら移動するロボットや、点検作業を支援する機械などが考えられます。
特に、高所や危険区域での点検を支援できれば、作業者の負担軽減につながる可能性があります。
国土交通省も建設分野での活用を検討しており、今後の実証や制度整備が注目されます。
活用例④ 警備・施設管理:巡回と異常検知
施設の警備や設備管理では、巡回や状況確認が必要です。
フィジカルAIを搭載したロボットやドローンが、周囲の状況を認識しながら移動し、異常の候補を検知する仕組みが考えられます。
2026年10月に東京都が公募を開始したドローン警備の実証事業も、この分野に関係する取り組みです。
ただし、カメラによる撮影にはプライバシーへの配慮が必要です。また、飛行や移動に関する法規制、安全対策も確認しなければなりません。
活用例⑤ 介護・生活支援:身体的な負担の軽減
介護や生活支援の分野でも、フィジカルAIの活用が期待されています。
例えば、物品の運搬や日常生活の一部を支援するロボットなどです。
人手不足への対応や、身体的負担の大きい作業の軽減につながる可能性があります。
一方、人に直接触れる作業では、誤動作による事故を防ぐために高い安全性が求められます。
人間とのコミュニケーションや個別の状況判断も重要であり、すべての介護業務をロボットへ置き換えられるわけではありません。
5. フィジカルAIは企業にどのような影響を与えるのか?
フィジカルAIが普及すれば、ロボットメーカーだけでなく、製造業、物流業、建設業などにも変化が生じる可能性があります。
特に注目したい影響は、次の4つです。
① 人手不足への対応手段が増える
日本では、人口減少や高齢化を背景に、さまざまな産業で人材確保が課題となっています。
フィジカルAIによって、運搬や点検などの作業の一部を自動化・支援できれば、現場の負担軽減につながる可能性があります。
ただし、導入したロボットの管理や保守にも人材が必要です。
人手不足の解決策として過大評価せず、対象業務ごとに効果を検証することが重要です。
② 自動化できる業務の範囲が広がる
従来のロボットは、決められた環境で同じ作業を繰り返すことを得意としてきました。
高度なフィジカルAIによって、環境の変化や対象物の違いに対応できる範囲が広がれば、これまで自動化が難しかった業務にも活用できる可能性があります。
例えば、複数種類の部品を扱う工程や、荷物の形状が一定ではない物流作業などです。
③ AIとロボットを組み合わせる技術が重要になる
フィジカルAIの導入には、AIモデルだけでなく、センサー、ロボット本体、制御技術、通信、システム連携などが必要です。
経済産業省のAIロボティクス戦略でも、AIモデルの性能に加え、計算資源や制御・駆動・知覚技術を統合する能力の重要性が示されています。
つまり、AIモデルを導入するだけでは十分ではありません。
現場環境に合わせて、複数の技術を組み合わせ、安定して運用する能力が企業の競争力につながる可能性があります。
④ 現場の業務設計と人材育成が変わる
フィジカルAIが導入されると、人間がすべての作業を直接実行するのではなく、ロボットの動作を監督し、例外的な状況に対応する役割が増える可能性があります。
そのため、現場担当者には、ロボットの操作方法だけでなく、AIの限界や安全性を理解することも求められます。
企業にとっては、技術導入と人材育成をセットで考えることが重要になるでしょう。
6. フィジカルAI導入の課題|なぜすぐに普及しないのか?
フィジカルAIには大きな可能性がありますが、普及に向けて解決すべき課題も残されています。
課題① 現実世界のデータを集めることが難しい
文章や画像を扱う生成AIとは異なり、フィジカルAIでは、物体の重さ、摩擦、力の加減、周囲の状況など、物理的な情報が重要になります。
実際のロボットを使って多様な状況のデータを集めるには、時間とコストがかかります。
そのため、シミュレーションや合成データを活用した学習が進められています。
ただし、仮想空間と現実世界の違いを完全になくすことはできません。
課題② 安全性の確保が難しい
フィジカルAIは、判断結果が実際の機械の動作につながります。
例えば、ロボットが対象物を誤認識した場合、物を落としたり、周囲の設備に接触したりする可能性があります。
人間と同じ空間で作業する場合は、特に慎重な設計が必要です。
AIの判断だけに安全性を依存せず、非常停止機能、動作範囲の制限、センサーによる監視など、複数の安全対策を組み合わせることが重要です。
課題③ 導入費用と運用負担が大きい
フィジカルAIを導入するには、ロボット本体だけでなく、周辺設備やシステム連携、保守などの費用が発生します。
また、現場環境によっては、設備配置や作業手順の変更も必要になります。
導入前には、初期費用だけでなく、保守費用、稼働率、作業品質などを含めた評価が必要です。
課題④ 実証実験と商用運用には差がある
研究施設や限定された環境で成功した技術が、実際の工場や物流倉庫でも同じように動作するとは限りません。
現場では、人の動き、設備の状態、照明、障害物など、さまざまな条件が変化します。
そのため、実証実験の成果を見る際には、どのような環境で、どの程度の作業を、どの程度安定して実行できたのかを確認することが重要です。
7. 企業はフィジカルAIにどう備えるべき?3つのステップ
フィジカルAIに関心がある企業でも、すぐに高度なロボットを導入する必要はありません。
まずは、現場の課題を整理することから始めましょう。
STEP 1:現場の課題を洗い出す
最初に、どの作業に課題があるのかを確認します。
例えば、次のような項目です。
- 人手不足によって負担が大きい作業
- 重量物の運搬など身体的負担が大きい作業
- 危険な場所で行う点検作業
- 繰り返し発生する単純作業
- 作業品質にばらつきがある工程
この段階では、フィジカルAIありきで考える必要はありません。
従来のロボットや設備改善で解決できる場合もあります。
STEP 2:必要な技術と導入効果を比較する
次に、課題に対してどのような技術が適しているかを検討します。
| 現場の課題 | 検討する技術 | 主な確認事項 |
|---|---|---|
| 決まった場所への部品搬送 | 従来型搬送ロボット・自動搬送設備 | 搬送量、経路、安全性 |
| 形状が異なる物品の仕分け | AI画像認識・ロボット制御 | 認識精度、把持成功率 |
| 危険区域の点検 | 遠隔操作ロボット・自律移動技術 | 通信、安全性、法規制 |
| 複雑な作業の自動化 | 高度なフィジカルAI | 技術成熟度、費用、実証条件 |
高度なAIを導入すること自体を目的にせず、費用対効果を比較することが重要です。
STEP 3:限定的な実証から始める
導入候補が見つかったら、まずは限定された範囲で検証します。
例えば、物流倉庫の一部エリアで搬送作業を試し、次の指標を確認します。
- 作業時間
- 処理できた荷物の数
- 誤認識や作業失敗の発生率
- 稼働停止時間
- 安全上の問題の有無
- 保守・運用に必要な人員
効果が確認できた場合に、対象範囲を段階的に広げる方法が考えられます。
重要なのは、最新技術を導入することではなく、現場の課題を安全かつ継続的に改善することです。
8. まとめ:フィジカルAIは「AIが動く時代」への重要な技術
フィジカルAIは、AIが現実世界を認識し、判断した結果をロボットなどの動作につなげる技術です。
2026年には、NVIDIAやGoogle DeepMindがロボット向けAI技術の開発を進め、日本でもNEDOや東京都などが研究開発・実証に取り組んでいます。
この記事のポイントを整理します。
- フィジカルAIは、AIによる判断を現実世界の行動につなげる技術
- 生成AIやAIエージェントとは異なる特徴を持つが、組み合わせて活用される
- 製造業、物流、建設、警備、介護などで活用が期待される
- 日本でも研究開発や社会実装に向けた取り組みが進んでいる
- 安全性、学習データ、費用、現場環境への対応などが普及の課題
今後、フィジカルAIの進化によって、これまで人間が担ってきた物理的な作業の一部が変化する可能性があります。
一方、現実世界で安全に作業を行うためには、技術的な課題が多く残されています。
企業にとって重要なのは、フィジカルAIの可能性を理解したうえで、現場の課題に適した技術を見極めることです。
AIが「答える」だけでなく「動く」時代に向けて、自社の現場にどのような変化が起こり得るのか、今から考えてみてはいかがでしょうか。





コメント (1)